
Теория и практика науки и образования №9 (9) Ноябрь 2026 г.
Мультиагентная архитектура объяснимой системы поддержки принятия решений при гидроочистке дизельного топлива
ФГБОУ ВО Российский государственный аграрный университет ‒ МСХА имени К. А. Тимирязева
Россия, Москва
Email: lapshin@rgau-msha.ru
ФГБОУ ВО Российский государственный аграрный университет ‒ МСХА имени К. А. Тимирязева
Россия, Москва
Email: viktoriakopersak@gmail.com
ФГБОУ ВО Российский государственный аграрный университет ‒ МСХА имени К. А. Тимирязева
Россия, Москва
Email: fedorova.natalia2007@inbox.ru
ФГБОУ ВО Российский государственный аграрный университет ‒ МСХА имени К. А. Тимирязева
Россия, Москва
Email: arinaprohorovaptz@gmail.com
Лапшин С. М., Коперсак В. С., Федорова Н. В., Прохорова А. Е. Мультиагентная архитектура объяснимой системы поддержки принятия решений при гидроочистке дизельного топлива // Теория и практика науки и образования. — 2026. — № 9 (9). — URL: https://smart-science.net/arhiv/9/5/ (дата обращения: ДД.ММ.ГГГГ).
Теория и практика науки и образования №9 (9) Ноябрь 2026 г.
Введение
Гидроочистка дизельного топлива относится к технологическим процессам нефтепереработки, в которых изменение рабочих параметров оказывает комплексное влияние на качество продукта, ресурс каталитической системы и эксплуатационные затраты. При выпуске топлива экологического класса К5 предельное содержание серы составляет 10 мг/кг согласно ГОСТ 32511-2013 [1]. Выполнение этого требования должно рассматриваться совместно с ограничениями по температуре, давлению, расходам и устойчивости технологического режима. В отличие от задачи автономного управления, система поддержки принятия решений (СППР) формирует информационно обоснованный вариант действия, окончательное принятие которого остаётся за оператором.
Существенной особенностью промышленной аналитики является неоднородность источников данных. Показания датчиков и поточных анализаторов поступают с различной частотой; результаты лабораторной информационной системы (ЛИМС) формируются с задержкой относительно момента отбора пробы; в записях возможны пропуски, нарушения единиц измерения и технологически противоречивые сочетания параметров. Применение одной прогностической модели без предварительной оценки пригодности входных данных способно приводить к внешне корректным, но методологически необоснованным рекомендациям.
Мультиагентный подход позволяет декомпозировать решение на относительно самостоятельные функции оценки данных, технологической диагностики, прогнозирования, оптимизации и контроля ограничений. В классическом понимании мультиагентная система представляет совокупность взаимодействующих автономных программных компонентов, реализующих собственные функции и согласующих результаты [2]. Для потенциально опасного технологического процесса принципиально важно, чтобы согласование не подменяло явную проверку регламентных запретов, а механизм принятия решения оставался детерминированным и поддавался аудиту [5, 6].
Цель исследования ‒ обоснование и функциональная проверка раундовой мультиагентной архитектуры СППР, которая на основе разнородных производственных данных формирует объяснимую технологическую рекомендацию, подтверждает целесообразность сохранения режима либо выдаёт мотивированный отказ от рекомендаций. Научно-техническая задача состоит в формализации последовательности межагентного взаимодействия и условий допустимости итогового решения с учётом качества измерений, прогностической неопределённости и жёстких технологических ограничений.
Предмет исследования ‒ алгоритмическая организация обмена данными и проверки решений; объектом применения является информационно-аналитический контур установки гидроочистки дизельного топлива. Работа носит характер исследования прототипной архитектуры и не представляет результаты промышленной приёмки автоматизированной системы управления.
Материалы и методы
Источники данных и синхронизация измерений
В качестве входной информационной основы рассматриваются временные ряды телеметрии установки, измерения поточных анализаторов и результаты лабораторных анализов ЛИМС. Дополнительно используются справочник технологических тегов, описание границ допустимых режимов и технологическая схема связанного производства «атмосферно-вакуумная трубчатка (АВТ) ‒ гидроочистка ‒ смешение компонентов (блендинг)». В исходных материалах прототипа принят приоритет лабораторного результата при подтверждении фактического качества товарного продукта, затем данных поточного анализа и расчётных оценок. При этом приоритет источника не отменяет проверки временной актуальности измерения.
Для временного среза t формируется вектор признаков X(t) = {x₁(t), …, xₙ(t)}. Каждому значению сопоставляются временная метка tᵢ,источник sᵢ,единица измерения mᵢи индикаторы пригодности. Возраст лабораторного результата определяется как Δtᵢ = t - tᵢ. Выбор допустимого временного окна должен учитывать инерционность конкретного процесса, время отбора и обработки пробы; универсальный интервал без экспериментального обоснования не задаётся. Результаты измерений приводятся к согласованным единицам до передачи в аналитические модули.
Агент данных составляет паспорт входного среза: состав доступных переменных, распределение измерений по источникам, возраст результатов анализа, пропуски, аномальные значения, нарушения технологической согласованности. Показатель доверия q(t)рассматривается как функция полноты, актуальности, внутренней непротиворечивости и достоверности источников:
где q(t) — интегральный показатель доверия к входным данным в момент времени t, характеризующий их пригодность для формирования управляющих рекомендаций; F — функция агрегирования частных показателей качества данных; C(t) — показатель полноты данных, характеризующий долю доступных значений контролируемых технологических параметров относительно их необходимого количества; A(t) — показатель актуальности данных, учитывающий время, прошедшее с момента регистрации измерений или получения результатов лабораторного анализа; K(t) — показатель внутренней согласованности данных, характеризующий отсутствие логических и технологических противоречий между измеряемыми параметрами и различными источниками информации; S(t) — показатель достоверности источников, учитывающий их приоритет, надёжность измерительного оборудования и степень подтверждения полученных значений; t — момент времени, для которого выполняется оценка качества данных.
Конкретный вид функции F, коэффициенты и порог qmin подлежат идентификации на данных целевой установки; в прототипе правила и параметры вынесены в конфигурацию YAML. Такое разделение позволяет изменять пороги без корректировки программной логики.
В число критических проверок включён пример физически противоречивого состояния: телеметрический расход сырья равен нулю, а смежные анализаторы продолжают отражать параметры, характерные для рабочего режима. Указанная комбинация не позволяет интерпретировать единый срез как достоверное состояние процесса без дополнительной диагностики. При q(t) ниже установленного порога либо наличии критического несоответствия выполнение контура оптимизации блокируется.
Раундовая организация мультиагентной системы
Архитектура строится не как независимая последовательность вычислительных сервисов, а как согласованный набор логически завершённых раундов, каждый из которых имеет контролируемые входы и выходы. Результат очередного раунда фиксируется оркестратором; повторное вычисление допускается лишь при явном изменении исходных данных или конфигурации. Структура взаимосвязей приведена на рисунке 1.
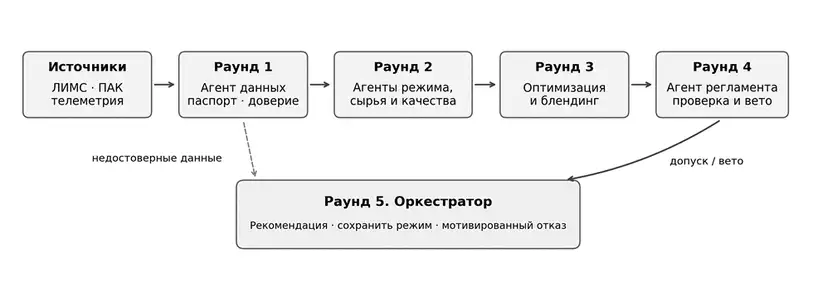
Раунд 1 ‒ контроль данных. Агент данных получает согласованный временной срез, формирует паспорт качества и либо допускает данные к последующему анализу, либо инициирует мотивированный отказ. Решение о допуске фиксируется с указанием сработавших правил.
Раунд 2 ‒ анализ состояния. Агент технологической надёжности оценивает положение параметров относительно допустимых диапазонов и признаки повышенной тяжести режима; агент сырья интерпретирует доступные характеристики входящего сырья; агент качества рассчитывает прогноз содержания серы и оценивает неопределённость. Разделение функций позволяет сохранять раздельное происхождение экспертных заключений и обнаруживать их расхождения.
Раунд 3 ‒ поиск альтернатив. Агент оптимизации рассматривает потенциальные изменения температуры, давления, расхода квенча и свежего водородосодержащего газа (ВСГ). Агент блендинга анализирует допустимость корректировки качества за счёт изменения состава смеси при наличии соответствующих технологических данных. Конкретные амплитуды воздействий определяются параметрами установки; в настоящем исследовании они не задаются в качестве универсальных величин.
Раунд 4 ‒ нормативная проверка. Специализированный агент регламента применяет жёсткие ограничения, включая допустимое содержание серы для целевого класса топлива, технологические границы параметров и баланс долей компонентов при смешении. Предложение, не прошедшее хотя бы одно обязательное условие, отклоняется независимо от его значения в функции оптимизации. Такой механизм представляет формальное «право вето», отделённое от статистической модели.
Раунд 5 ‒ формирование результата. Оркестратор консолидирует суждения агентов в карточку оператора: текущее состояние, диагноз, прогноз, исследованные альтернативы, рекомендованное действие, обоснование и риски. Альтернативным выходом служит карточка отказа с перечнем причин, по которым дальнейшая рекомендация не допускается.
Формализация оптимизационной задачи
Пусть u обозначает вектор потенциальных управляющих воздействий, x‒ вектор наблюдаемого состояния, а Ŝ(u, x) ‒ прогноз массовой доли серы при заданном воздействии. Предлагаемая постановка разделяет допустимость и предпочтительность решения. Множество допустимых воздействий определяется соотношением
где U задаёт технологический диапазон воздействий, gⱼ ‒ дополнительные ограничения, δ ‒ консервативная надбавка, отражающая неопределённость прогнозирования, Slim = 10 мг/кг для рассматриваемого топлива класса К5 [1].
При непустом множестве A(x) рациональное воздействие может быть сформировано как
Целевая функция J включает согласованные с технологической службой частные показатели: условные энергетические затраты, отклонение от целевой производительности, степень тяжести режима и стоимость изменения уставок. Весовые коэффициенты и расчётные зависимости должны быть верифицированы применительно к объекту; отсутствие таких данных не компенсируется назначением произвольных весов. Если A(x) = ∅, система обязана сформировать отказ, а не выбирать «наименее нарушающее» запрещённый режим воздействие.
Для оценивания Ŝ рассматривается ансамблевая модель градиентного бустинга CatBoost [3]. Такой выбор позволяет моделировать нелинейные зависимости между признаками режима, характеристиками сырья и показателями продукта. Обучение и оценивание обобщающей способности требуют хронологического разбиения данных, исключающего утечку информации из будущих лабораторных анализов. Оценка δ должна калиброваться отдельно на отложенных временных интервалах; точечный прогноз сам по себе не является доказательством нормативного соответствия.
Программная реализация и воспроизводимость
Согласно исходному техническому описанию, прототип реализован на Python 3.12 с использованием CatBoost, пользовательского интерфейса Streamlit и контейнеризации Docker. Конфигурационные параметры контроля данных и границ режима хранятся отдельно от исполняемого кода. Для каждого цикла принятия решения предусмотрены идентификатор, версия модели, идентификатор конфигурации, временные метки источников, протокол проверок и журнал сообщений агентов. Эти элементы образуют контур прослеживаемости, необходимый для повторного анализа обстоятельств выдачи конкретной рекомендации.
Воспроизводимость в данном случае означает возможность повторить вычислительную процедуру для зафиксированного набора исходных данных, версии программного окружения и конфигурации, а не гарантию неизменности физического результата после вмешательства оператора. Требования к объяснимому результату согласуются с представлением об ограничениях области компетентности модели и понятности решений для человека [4, 7].
Результаты
Функциональная сценарная апробация
Функциональная проверка прототипа охватывала три типовых сценария, описанных в исходных рабочих материалах. Целью проверки являлось установление корректности ветвления алгоритма и полноты представления причин принятого решения. Набор сценариев не рассматривается как репрезентативная выборка для количественной оценки вероятности технологического нарушения.
| Сценарий | Входное условие | Поведение прототипа |
| Устойчивый режим | Показатели находятся в допустимых пределах; запас по сере достаточен. | Формируется решение о сохранении текущего режима; избыточные воздействия не предлагаются. |
| Риск несоответствия продукта | Прогноз указывает на возможное приближение к пределу содержания серы. | Формируются альтернативы изменения параметров, оценивается ожидаемый эффект; рекомендация передаётся оператору только после регламентной проверки. |
| Аномальные данные / останов | Расход сырья равен нулю при показаниях анализаторов, характерных для рабочего режима. | Выдаётся мотивированный отказ с указанием несовместимых измерений и причин блокировки оптимизации. |
В сценарии устойчивого режима итог «сохранить параметры» является самостоятельным содержательным решением, поскольку любое дополнительное регулирование должно иметь обоснованную технологическую цель. В сценарии риска нарушения спецификации система не ограничивается сигналом тревоги, а формирует кандидатные воздействия и передаёт их на проверку жёстких ограничений. В сценарии недостоверности данных отказ фиксируется до расчёта оптимального воздействия, что исключает распространение непроверенного входного состояния на последующие вычисления.
Рабочий черновик прототипа дополнительно содержит графическую иллюстрацию метрик классификации типов решений с диапазоном Precision и Recall 0,86–0,99 и показатели соблюдения ограничений в продемонстрированных случаях. Однако исходные файлы не содержат размера тестовой выборки, матрицы ошибок, схемы формирования эталонных решений и протокола статистической оценки. Поэтому указанные числа не включены в доказательную часть настоящего исследования как воспроизводимые показатели качества системы; их подтверждение требует отдельного протокола испытаний.
Критерии полноты и интерпретируемости решения
По результатам структурного анализа выделены три независимых уровня объяснения. Первый уровень относится к данным: оператор получает информацию об источнике, актуальности и наличии критических несоответствий. Второй уровень относится к технологическому расчёту: фиксируются прогноз качества, условия применимости прогноза и альтернативные воздействия. Третий уровень относится к нормативной проверке: перечисляются конкретные ограничения, удовлетворённые либо нарушенные рассматриваемым кандидатом. Такое разбиение принципиально отличается от простого добавления текстовой расшифровки к выходу предиктивной модели.
Предусмотренная структура карточки решения обеспечивает различение трёх смысловых исходов: «действие рекомендуется», «изменения не требуются» и «рекомендация не может быть обоснованно сформирована». Наличие третьего исхода снижает риск ложной определённости алгоритма при недостаточной информации и соответствует требованию учитывать границы применимости интеллектуальной системы [6, 7].
Обсуждение
Полученные результаты подтверждают реализуемость предложенной логики организации прототипа, но не позволяют утверждать статистически доказанное повышение эффективности гидроочистки. Наиболее существенное архитектурное отличие заключается в разделении прогнозного и разрешающего контуров: даже высокое значение ожидаемой эффективности управляющего воздействия не может отменить регламентное ограничение. Таким образом, модель машинного обучения используется как аналитический компонент, а не как единственный источник окончательного решения.
Раундовый принцип обеспечивает прослеживаемое согласование нескольких экспертных функций. По сравнению с монолитной моделью это облегчает локализацию причин отказа и обновление отдельных компонентов; по сравнению с простым конвейером ‒ позволяет явно закрепить порядок проверки и право вето. Вместе с тем преимущества по точности прогноза, времени реакции или экономическому эффекту относительно конкретных базовых алгоритмов не установлены: для такого сравнения требуются общие тестовые данные, сопоставимые условия и единый протокол измерения.
Особое значение имеет трактовка отказа. В промышленных СППР отказ от выдачи рекомендации при выявлении неизвестного или противоречивого состояния не должен отождествляться с отказом программного обеспечения. Это предусмотренный проектом исход вычислительного процесса. Вместе с тем отказ не заменяет действия оператора по действующим технологическим инструкциям и не должен автоматически интерпретироваться как сигнал об аварийной остановке оборудования.
С позиции объяснимого искусственного интеллекта воспроизводимый журнал и семиблочная карточка обеспечивают документирование оснований решения. Однако факт наличия объяснения ещё не доказывает его понятность и полезность оператору. Согласно современным подходам к интерпретируемости, объяснения необходимо оценивать с участием целевой группы пользователей [4]. Дополнительно перспективна интеграция методов атрибуции признаков прогностической модели, таких как SHAP, при условии отделения статистической важности признака от причинно-следственного объяснения [8].
Для перехода от сценарного прототипа к пилотной эксплуатации необходимо сформировать размеченный набор временных интервалов, включая переходные и нештатные режимы, согласовать перечень недопустимых воздействий с технологической службой и провести ретроспективное тестирование без изменения уставок установки. Следующий этап должен включать сравнение с базовой конвейерной архитектурой, оценку качества модели по MAE или RMSE для прогноза серы, проверку калибровки неопределённости, частоты ложных разрешений и ложных отказов, а также измерение времени выполнения полного цикла. Критерий безопасности следует определять не по доле успешно сформированных текстовых ответов, а по отсутствию нарушений формально заданных запретов при полноте тестового покрытия.
Ограничениями настоящей работы являются отсутствие предоставленного первичного массива промышленных измерений, сведения о числе прогонов только в форме качественного описания трёх сценариев, отсутствие независимой валидации прогностической модели и неустановленные экономические эффекты. Эти ограничения существенно сужают область допустимых выводов, но не отменяют самостоятельного результата ‒ формального обоснования архитектуры и описания воспроизводимого механизма контроля решений.
Заключение
В исследовании сформирована и проанализирована пятираундовая мультиагентная архитектура системы поддержки принятия решений оператора установки гидроочистки дизельного топлива. Архитектура объединяет проверку качества разнородных исходных данных, технологическую диагностику, прогнозирование содержания серы, формирование альтернатив и независимый контроль жёстких ограничений.
Обоснован механизм, при котором результат системы имеет три допустимые формы: рекомендация изменения режима, подтверждение целесообразности сохранения параметров и мотивированный отказ. Выделение отказа в самостоятельный исход позволяет исключать выдачу предписаний при недостаточном доверии к данным или отсутствии технологически допустимого воздействия. Процедура фиксации исходных срезов, конфигурации и межагентных сообщений создаёт предпосылки для воспроизводимости и последующего аудита.
Сценарная апробация исходного прототипа показала ожидаемое ветвление логики в трёх типовых условиях. Полученные материалы следует интерпретировать как результаты функциональной проверки, а не как доказательство промышленной точности или экономической эффективности. Дальнейшая работа должна быть направлена на независимую валидацию прогностического компонента, количественную оценку ошибок и ложных разрешений, проверку полноты регламентного покрытия, а также испытания в режиме советчика без прямого воздействия на автоматизированную систему управления.
Список используемой литературы
1. ГОСТ 32511-2013 (EN 590:2009). Топливо дизельное ЕВРО. Технические условия. ‒ Введ. 01.01.2015. ‒ URL: https://protect.gost.ru/gost/details/255b41dc-34aa-44be-a2c3-702cfe57ec33 (дата обращения: 28.10.2026).
2. Wooldridge M. An Introduction to MultiAgent Systems. ‒ 2nd ed. ‒ Chichester : John Wiley & Sons, 2009. ‒ 484 p. ‒ ISBN 978-0-470-51946-2.
3. Prokhorenkova L., Gusev G., Vorobev A., Dorogush A. V., Gulin A. CatBoost: unbiased boosting with categorical features // Advances in Neural Information Processing Systems. ‒ 2018. ‒ Vol. 31. ‒ URL: https://proceedings.neurips.cc/paper_files/paper/2018/hash/14491b756b3a51daac41c24863285549-Abstract.html (дата обращения: 28.10.2026).
4. Miller T. Explanation in artificial intelligence: Insights from the social sciences // Artificial Intelligence. ‒ 2019. ‒ Vol. 267. ‒ P. 1–38. ‒ DOI: 10.1016/j.artint.2018.07.007.
5. Leveson N. G. Engineering a Safer World: Systems Thinking Applied to Safety. ‒ Cambridge, MA : MIT Press, 2012. ‒ 560 p. ‒ DOI: 10.7551/mitpress/8179.001.0001.
6. Tabassi E. Artificial Intelligence Risk Management Framework (AI RMF 1.0). ‒ Gaithersburg : National Institute of Standards and Technology, 2023. ‒ NIST AI 100-1. ‒ DOI: 10.6028/NIST.AI.100-1.
7. Phillips P. J., Hahn C., Fontana P. [et al.]. Four Principles of Explainable Artificial Intelligence. ‒ Gaithersburg : National Institute of Standards and Technology, 2021. ‒ NISTIR 8312. ‒ DOI: 10.6028/NIST.IR.8312.
8. Lundberg S. M., Lee S.-I. A Unified Approach to Interpreting Model Predictions // Advances in Neural Information Processing Systems. ‒ 2017. ‒ Vol. 30. ‒ P. 4765–4774.