
Теория и практика науки и образования №9 (9) Ноябрь 2026 г.
Оценка продолжительности поиска повреждений в распределительных электрических сетях с учётом размещения указателей повреждений
Казанский государственный энергетический университет (ФГБОУ ВО КГЭУ)
Россия, Казань
Email: obdirshikovdg@yandex.ru
Обдирщиков Д. Г. Оценка продолжительности поиска повреждений в распределительных электрических сетях с учётом размещения указателей повреждений // Теория и практика науки и образования. — 2026. — № 9 (9). — URL: https://smart-science.net/arhiv/9/10/ (дата обращения: ДД.ММ.ГГГГ).
Теория и практика науки и образования №9 (9) Ноябрь 2026 г.
Введение
Определение места устойчивого повреждения на распределительной линии среднего напряжения часто требует обследования протяжённых участков, в том числе ответвлений. Указатели повреждений (ИКЗ) позволяют предварительно ограничить область поиска по направлению прохождения аварийного тока. Однако их наличие не устраняет необходимость осмотра линии, а продолжительность осмотра зависит от расположения участков, доступа к ним и выбора маршрута бригады.
Современные работы рассматривают размещение указателей с учётом качества электроснабжения, состава потребителей и времени восстановления [1], а также совместную оптимизацию приборов и действий персонала [2]. Следовательно, задача размещения указателей по одному лишь геометрическому критерию может быть недостаточной. В предшествующем расчётном исследовании выделялись зоны обследования, характеризуемые их суммарной длиной. При этом переход к реальной последовательности осмотра участков требует самостоятельной модели времени.
Цель настоящего исследования — определить, при каких условиях оптимальное размещение ИКЗ по минимальной ожидаемой длине обследования совпадает или не совпадает с размещением по минимальному ожидаемому времени поиска. Для достижения цели сравниваются два критерия оптимизации, учитываются ошибочные показания устройств и проверяется влияние топологии на примере двух фидеров разветвлённой тестовой сети.
Исходные положения и допущения расчётной модели
RBTS Bus 2 (Roy Billinton Test System, Bus 2) — общепринятая тестовая модель распределительной электрической сети, широко используемая в научных исследованиях и образовательных целях для оценки надёжности электроснабжения [3]. Исходная схема содержит четыре фидера, 36 участков и 22 точки нагрузки и рассчитана на номинальное напряжение 11 кВ. В настоящей работе используется её опубликованная топология; перерасчёт электрических режимов на 10 кВ не выполняется, поскольку предмет исследования — организация поиска повреждения.
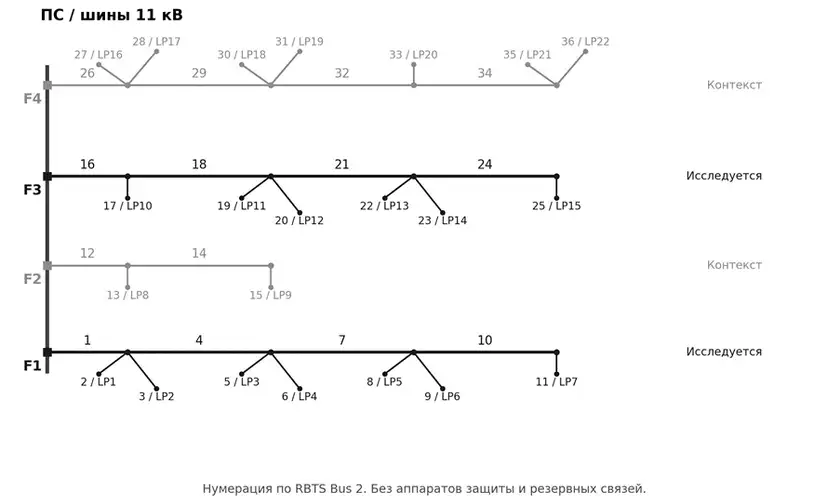
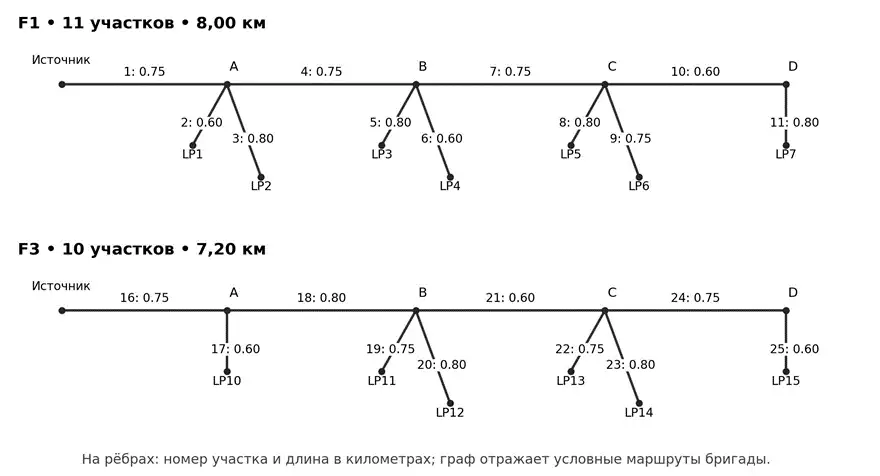
Для сравнения выбраны фидер F1, содержащий 11 участков суммарной длиной 8,00 км, и фидер F3 — 10 участков длиной 7,20 км. Схемы и длины участков приведены на рис. 2. Следовательно, различия между фидерами нельзя связывать только с топологией: они также отличаются общей длиной и набором участков. Сопоставление используется для проверки применимости методики на двух разных конфигурациях, а не для чистого факторного эксперимента по топологии.
В расчётах приняты следующие исходные условия:
- —возникает одно устойчивое повреждение на одном участке; его местоположение равномерно распределено вдоль линии, а удельная вероятность одинакова по всей длине;
- —поиск выполняет одна пешая бригада, исходная точка маршрута — питающий узел; скорость перехода без осмотра 4 км/ч, скорость непосредственного осмотра 2 км/ч;
- —подготовка к обследованию каждого участка занимает 3 мин; осмотр ведётся от конца, ближайшего к питающему узлу, и прекращается сразу после обнаружения повреждения;
- —маршрут переходов строится по кратчайшему пути на электрическом графе; фактическая сеть дорог и препятствий не моделируется; повторное прохождение уже проверенного участка возможно без повторного осмотра;
- —показания каждого ИКЗ доступны перед выездом; прибор расположен на входе выбранного участка и указывает на прохождение тока повреждения в его нисходящей части; учитываются чувствительность и специфичность;
- —ошибки ИКЗ условно независимы при заданном месте повреждения; рассматриваются только повреждения, создающие измеряемые признаки для данного типа указателей; низкотоковые ОЗЗ в этой модели не анализируются.
Параметры 4 и 2 км/ч, а также 3 мин — условные значения вычислительного эксперимента, не полученные из эксплуатационной статистики. Время выезда с базы, ремонта, коммутационных операций и восстановления питания в целевую функцию не включается. Поэтому результаты характеризуют время непосредственного поиска, а не продолжительность перерыва электроснабжения.
Методика определения ожидаемого времени поиска
Априорная вероятность возникновения повреждения на участке i определяется отношением его длины к общей длине фидера:
Для заданного набора X из K указателей и вектора их двоичных показаний Y условная вероятность наблюдения при повреждении участка i определяется произведением вероятностей показаний отдельных указателей:
Вероятность положительного показания при повреждении ниже указателя задаётся чувствительностью Se, а отрицательного показания при повреждении вне контролируемой области — специфичностью Sp. Величина 1 − Sp характеризует вероятность ложного срабатывания; 1 − Se — вероятность пропуска повреждения. С учётом априорных вероятностей получаем ненормированные веса возможных мест повреждения:
Для вычисления маршрута рассмотрим множество R ещё не обследованных участков и текущее положение бригады u. Функция F_Y(R,u) представляет ненормированное ожидаемое оставшееся время поиска при наблюдённой комбинации Y. Для каждого следующего участка i учитывается время перехода к его началу, подготовка и осмотр. Если повреждение находится на участке i, средняя осматриваемая длина равна L_i/2; если нет — проверяется вся длина L_i. После отрицательного результата переход осуществляется от конца проверенного участка. Для согласования размерностей в формулах скорости выражаются в км/мин. Отсюда рекуррентное соотношение:
Здесь d(u,aᵢ) — длина кратчайшего перехода от текущего положения u к началу участка i; aᵢ и bᵢ — соответственно начало и конец участка; vпер. и vосм. — скорости перемещения и осмотра; t₀ — подготовительное время; F_Y(∅,u)=0. При вычислении расстояние переводится в минуты. Порядок проверки определяется минимумом в данном соотношении, поэтому простое обследование наиболее вероятного участка первым не всегда оптимально.
Математическое ожидание времени поиска для выбранного расположения указателей вычисляется суммированием по всем возможным комбинациям их показаний:
Для сопоставления используется геометрический критерий, применяемый при идеальных указателях. Участки группируются по совпадающим комбинациям сигналов; при равномерной удельной вероятности повреждения ожидаемая длина распознаваемой зоны составляет:
Перебраны все наборы K=0…4 указателей из допустимых мест: максимум 330 размещений для F1 и 210 — для F3 при K=4. Для каждого набора исследованы 2ᴷ комбинаций сигналов, а маршрут найден динамическим программированием по множеству уже обследованных участков и текущему положению бригады. Расчёты выполнены по двум независимым реализациям алгоритма; значения согласованы с точностью округления.
Результаты
расчётного исследования
В табл. 1 представлены минимальные ожидаемые времена поиска при идеальных указателях и при чувствительности и специфичности по 95%. Наборы размещения в таблице определены непосредственной минимизацией времени для каждого сценария.
| Фидер | ИКЗ, шт. | Участки установки | Идеальные, мин | 95/95 %, мин |
| F1 | 0 | — | 169,39 | 169,39 |
| F1 | 1 | 7 | 92,91 | 102,97 |
| F1 | 2 | 4, 7 | 70,66 | 82,55 |
| F1 | 3 | 4, 7, 10 | 54,91 | 67,60 |
| F1 | 4 | 4, 7, 8, 10 | 49,83 | 62,53 |
| F3 | 0 | — | 149,39 | 149,39 |
| F3 | 1 | 21 | 83,97 | 93,10 |
| F3 | 2 | 21, 24 | 67,52 | 78,75 |
| F3 | 3 | 18, 21, 24 | 53,31 | 64,72 |
| F3 | 4 | 18, 20, 21, 24 | 47,58 | 59,23 |
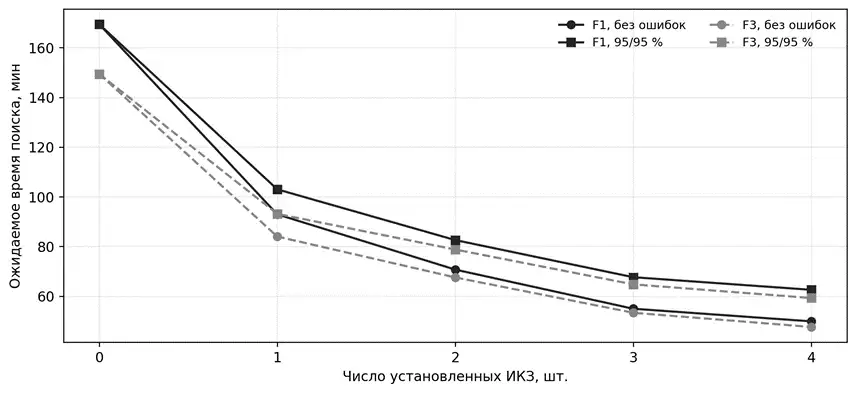
Количество указателей повышает информативность сигналов и в рассмотренных сценариях уменьшает ожидаемое время поиска (рис. 3). При четырёх приборах с характеристиками 95/95% время сокращается по сравнению с отсутствием ИКЗ на 63,1% для F1 и на 60,4% для F3. Однако дополнительный выигрыш от четвёртого прибора меньше, чем от первого; такой результат характеризует выбранную модель и не является универсальным утверждением о любых сетях.
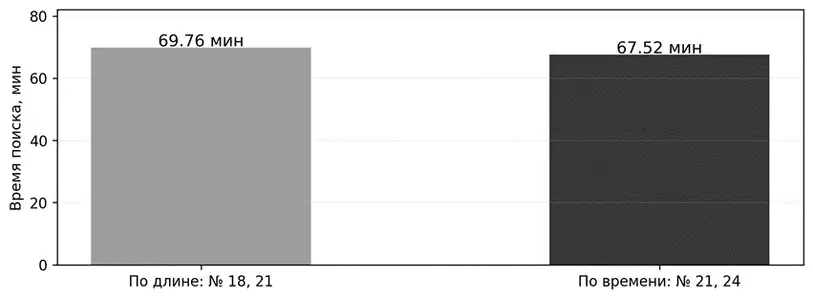
Ключевое сравнение двух критериев оптимизации получено для F3 при двух указателях (табл. 2). Геометрический критерий выбирает участки 18 и 21, а временной — 21 и 24. Поскольку оба варианта оцениваются одной моделью передвижения и осмотра, разница отражает именно выбор размещения, а не изменение исходных условий.
| Критерий размещения | Участки | Идеальные ИКЗ, мин | 95/95 %, мин |
| Минимум зоны поиска | 18, 21 | 69,76 | 79,89 |
| Минимум времени поиска | 21, 24 | 67,52 | 78,75 |
| Экономия времени | — | 2,24 (3,2%) | 1,14 (1,4%) |
При асимметричных ошибках расхождения проявляются и при четырёх указателях. Для F1 при Se=95% и Sp=80% оптимум по времени составляют участки 4, 5, 7, 10, а для F3 при Se=80%, Sp=98% — участки 18, 21, 23, 24. По отношению к размещению, выбранному по геометрическому критерию, экономия времени равна соответственно лишь 0,14 и 0,19 мин; при Se=95%, Sp=80% для F3 — 0,39 мин. Следовательно, различие критериев установлено, но его практический масштаб для выбранных сценариев невелик.
Обсуждение
и ограничения
Расчётная модель различает два эффекта: выделение зоны по показаниям ИКЗ и организацию её последующего обхода. В условиях одинаковой скорости осмотра даже небольшие переходы между ответвлениями и трёхминутные подготовительные операции способны изменить оптимальные точки установки. Однако наблюдаемая экономия в несколько минут может оказаться меньше неопределённости реальных маршрутов, погодных условий и организационных задержек. Поэтому по данным статьи нельзя напрямую утверждать, что изменение расположения ИКЗ обеспечит сопоставимый эксплуатационный эффект.
RBTS Bus 2 представляет собой электрическую, а не географическую модель местности. Принятое совпадение путей пешего передвижения с рёбрами электрического графа служит явным упрощением. Кроме того, в модели нет резервного питания, действий РЗА, стоимости оборудования и влияния отключения отдельных потребителей. Результаты не относятся к малоамперным однофазным замыканиям на землю при отсутствии достаточных признаков для срабатывания выбранного типа ИКЗ. Для перехода к расчёту SAIDI и EENS потребуется дополнить модель временем коммутаций, режимом нейтрали и характеристиками точек нагрузки.
Выводы
- 1.Разработана расчётная модель последовательного поиска одиночного повреждения на разветвлённом фидере, учитывающая условные пешие маршруты, время непосредственного осмотра, прекращение поиска после обнаружения повреждения и вероятности ошибочных показаний ИКЗ.
- 2.Для фидеров F1 и F3 системы RBTS Bus 2 установлено сокращение ожидаемого времени поиска при увеличении числа ИКЗ от нуля до четырёх. При характеристиках 95/95% получено сокращение с 169,39 до 62,53 мин на F1 и со 149,39 до 59,23 мин на F3.
- 3.На фидере F3 при двух идеальных указателях минимизация ожидаемой длины обследования дала размещение на участках 18 и 21, а минимизация времени поиска — на участках 21 и 24. Второй вариант уменьшил ожидаемое время с 69,76 до 67,52 мин (на 3,2%), что подтверждает возможность расхождения двух критериев.
- 4.Увеличение вероятности ложных и пропущенных срабатываний приводит к увеличению ожидаемого времени поиска. При рассмотренных асимметричных ошибках оптимальные места установки иногда меняются, однако дополнительная экономия времени от переразмещения не превышает 0,39 мин. Перспективным продолжением является оценка устойчивости этого вывода на географически привязанных сетях и учёт влияния сокращения времени поиска на показатели надёжности электроснабжения.
Список используемой литературы
1. Valencia Quintero J. J., de Arajo J. V. G., Faria W. R., Pereira Junior B. R. Fault indicator placement in distribution systems: Improving the criteria of quality of service // Electric Power Systems Research. 2024. Vol. 234. Art. 110761. DOI: 10.1016/j.epsr.2024.110761.
2. Yip J. J., Santoso S., Strank S. M. Optimal placement of fault indicators to expedite restoration in distribution feeders // Sustainable Energy, Grids and Networks. 2026. Vol. 46. Art. 102160. DOI: 10.1016/j.segan.2026.102160.
3. Allan R. N., Billinton R., Sjarief I., Goel L., So K. S. A reliability test system for educational purposes — basic distribution system data and results // IEEE Transactions on Power Systems. 1991. Vol. 6, No. 2. P. 813–820. DOI: 10.1109/59.76730.